
全感知訊號監控工作站 → 服務型機器人控制介面
原模組	機器人功能
sensing_pipe 感測管道	機器人感測器陣列(視覺/觸覺/聲音/距離/IMU)
fatigued_amplitude 疲勞振幅	關節馬達疲勞度與扭力監控
detected_fuel 燃料偵測	電池電量 + 熱能散逸儀表
uvo_bullet_trigger_function	任務觸發指令,動作序列起始點
seized_flag[0-abide]	機器人行為旗標(待機/巡邏/服務/緊急停止)
audio_pack.tone_arch	語音合成輸出 + 環境音偵測頻譜
chord_entangled 參數	PID 控制器參數調控(速度/轉向/力道/平衡)
rose_fetched 玫瑰圖	八方向環境掃描雷達(障礙物偵測)
difensed_fence 防禦圍欄	安全圍欄區域設定(禁入/服務/充電區)
favored_path[9→1] 路徑步驟	任務執行步驟流程(接待→引導→服務→回站)
halted_message 封包隔離	異常事件日誌(碰撞/跌倒/指令失敗)
transmitted_fame_ticking	任務派送計時器,服務輪次追蹤
A-sails_commodes	自適應移動速率控制
pitch_system_partial_seed	姿態系統,平衡種子校正
頂列 — 機器人狀態總覽
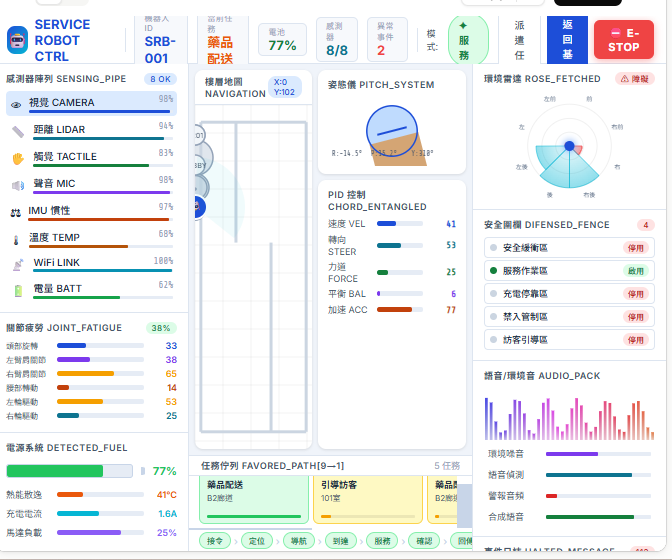
機器人 ID、當前任務、電池電量、感測器狀態、異常事件五項 KPI;模式切換點擊循環(待機→巡邏→服務);右側 ⛔ E-STOP 緊急停止按鈕觸發全面鎖定
中央左 — 樓層導航地圖
即時顯示機器人位置(藍色🤖)+ LIDAR 掃描扇形 + 路徑殘影;點擊任意航點(A101/B201/LOBBY等)即設為導航目標,機器人自動向目標移動
中央右上 — 姿態儀
pitch_system 人工地平線顯示 Roll / Pitch / Yaw 三軸即時數值,模擬機器人行進時的姿態變化
中央右下 — PID 控制器
chord_entangled 五項參數(速度/轉向/力道/平衡/加速),點擊滑桿可手動調整數值
任務佇列 + 步驟流程
favored_path[9→1] 任務卡片顯示名稱/位置/進度,點擊啟動;底部八步驟流程自動推進(接令→定位→導航→到達→服務→確認→回傳→完成)
左側 — 感測器 + 關節 + 電源
八種感測器即時數值(視覺/LIDAR/觸覺/IMU等)、六大關節疲勞度、電池電量弧形計
右側 — 環境感知
八方向雷達掃描圖,近距障礙自動變紅警示
五區安全圍欄管理,點擊切換啟用/停用
四通道音頻頻譜 + 語音偵測儀
底部事件日誌即時滾動

 granted

 iThome鐵人賽
 看影片追技術