
今天在咖啡廳裡,繼續沉浸在 3D Tutting 模擬器的開發世界中。隨著系統功能逐漸齊備,我也嘗試用它來挑戰更具高難度的編舞實驗——像是全身體塊的大範圍位移、流暢的軀幹波浪(Body Wave),或是雙手極致對稱、同時定格(Isolation / Fixed Point)在空氣中的高階 Combo。
然而,單純的手臂 2 節 IK 在面對這種全身體系連動時,瓶頸很快就浮現了:不僅肩膀容易產生非自然的拉扯,雙手的幾何空間點也極難維持剛性鎖定,整體動態開始顯得力不從心。
為了打破這個限制,今天我們要來深入探討模擬器全新升級與優化的 8 大 IK 進階擴充功能。
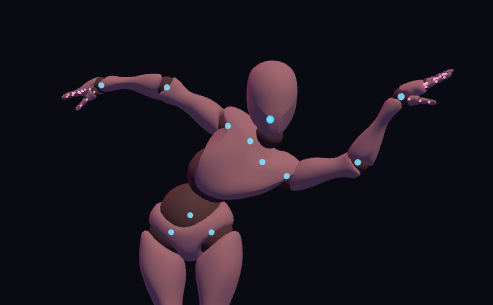
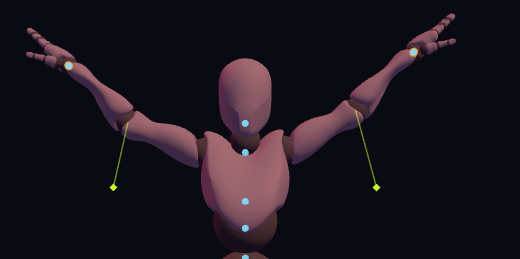
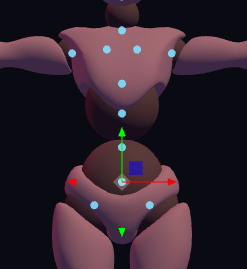
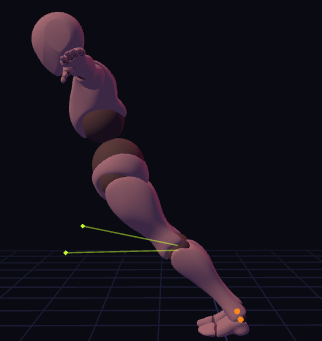
有了這 8 大 IK 進階功能後,我們的虛擬舞者能夠挑戰更具高難度的動作與編舞。它不僅能鎖死手腕與雙腳,還能靈活運用軀幹、肩膀與頭部進行全尺度的幾何張力表現!
Tutting Sim 3D(three.js單頁3D人體姿勢編輯器,Mixamo骨架):

基礎:手腳兩節封閉解IK(root→mid→end)

進階功能:
1. 手臂/脊椎 root-follow:目標搆不到時身體平移去湊,已加平滑過渡阻尼(ROOT_FOLLOW_LERP_T=0.3)
2. 脊椎多節CCD IK:Spine→Spine1→Spine2→Neck→Head,雙方向(頭主動搆 / 頭固定身體湊)
   ⚠️ 方向B的pivot用Spine不用Hips(Hips→Spine不可彎曲)
3. 頭/胸口Look-At:單骨骼朝向對準目標,胸口與脊椎CCD共用spine2、互斥
4. 雙手同時固定:旋轉+平移身體同時滿足雙約束,取代單手root-follow
5. 肩胛骨限幅輔助旋轉:±20°上限,不用CCD避免轉出不合理角度
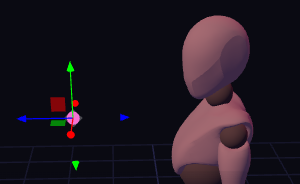
6. 身體可直接拖曳移動:控制環顯示於Hips高度(代理物件+delta同步),拍點會記錄position/quaternion並內插播放
7. Effector朝向控制:IK目標球旋轉決定手掌/腳掌面向,與腳踝鎖存互斥
8. 腳踝旋轉鎖存:腿部IK開啟時鎖存腳掌世界旋轉,真正做到貼地


 iThome鐵人賽
 看影片追技術