
用一句話介紹我們的產品:把相機看到的畫面,變成每一台車的完整旅程。
具體來說,想像你今天開車去得來速買午餐,你會經歷這幾件事:
對顧客而言,這只是一個四階段的旅程 (Journey)。但對店家來說,這四段各自花多久、哪一段塞住了、今天中午是不是比昨天慢了 20 秒,都是影響顧客耐心、店家營運效率的關鍵。
在這個行業內,流傳著一句名言:
「顧客的等待時間減少 7 秒,營業額就會增加 1%」
我們要做的,是不靠傳統線圈感測器、不靠人按碼錶,只用幾支相機,計算每一台車在各階段的旅程時間,讓店家利用這些數據做營運決策。
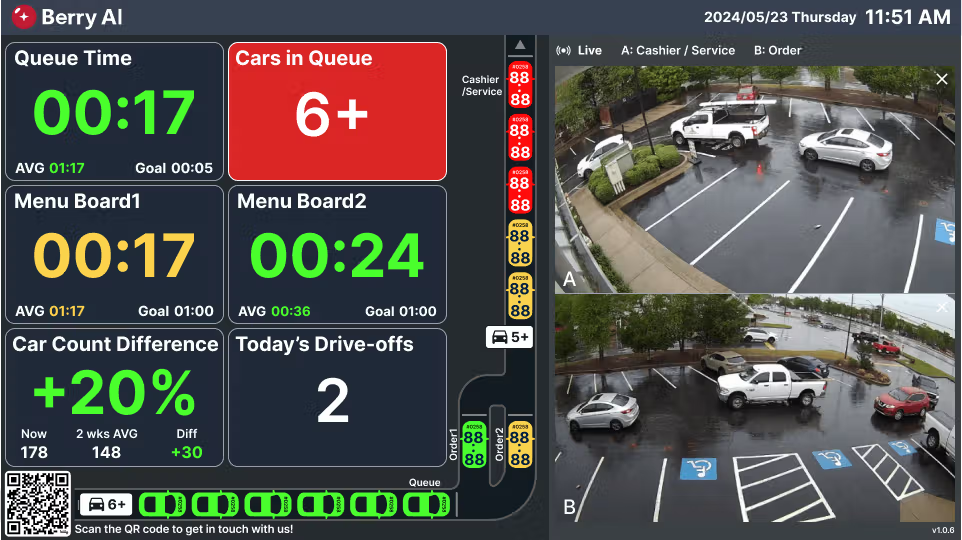
店家實際看到的畫面:每一段的即時秒數、設定的目標值,以及跟兩週平均的落差。圖片來源:Berry AI 官網
乍聽之下可能會覺得:這不就是基本的物件偵測與追蹤嗎?網路上有很多開源的模型架構,拿現成的框架 (例如 YOLO) 拉一下不就好了?
是這樣沒錯,但也不是這樣。
使用開源模型解決前 80%,那剩下的 20% 是什麼呢?我們分成以下四個層面探討:
在一般情況下,將畫面裡的車偵測出來,這件事本身不難。難的是「現實場景」的意外:
這些都還只是「單一張畫面」的問題。更現實的限制是:模型需要部署在邊緣裝置上,所以算力也是一大考量。模型再準,跑不到需要的 FPS 就等於沒有。
Detection 上的取捨,是 Day 12 的主題。
有了每一支相機對應的車框後,要如何匹配?
我們要隨時認出「剛剛那台白色休旅車」跟「現在這台白色休旅車」是同一台。在旅程的過程中,會遇到重重阻礙:可能被遮擋物 (建築、矮牆、大樹等) 擋住三秒,可能被前面的大卡車完全遮住,可能以完全不同的視角進入另一支相機。
斷掉一次的代價,不是「產生一點誤差」,而是整台車的旅程作廢,因為旅程時間的基本定義是「同一個 ID 從排隊開始直到取餐結束」,一旦追蹤斷掉,車輛的旅程就會從一段變成兩段,且兩段旅程計算的時間都是錯的。
比斷掉更麻煩的是 ID switch:A 車的編號跳到 B 車身上。這時候系統不會報錯,可怕的是算出來的旅程時間會呈現完全錯誤的數字。
然而,任務還沒結束。相機看到的是 2D 畫面,怎麼換算回真實世界的位置?畫面上「往上移動 10 個 pixel」,實際上在近處可能是 30 公分,在遠處可能是 3 公尺。
相機校正跟 tracking,是 Day 13 的主題。
難以判斷的「駕駛行為」:
這些都不是異常,而是每天都在發生的事。
用狀態機定義車輛狀態,是 Day 14 的主題。
花了很多時間,終於把前三點解決了。但真正的大魔王是「如何將產品規模化」。
這些問題,我們會在後續一一說明,分別是 Day 15 (工程師的知識轉移:演算法調校平台)、Day 16 (自動生成答案:車輛旅程生成器)、Day 17 (Berry AI 的 ALI / ALO)。
前面提到的四點挑戰,接下來六天會一層一層剖析。ML Team 的規劃分成四塊:
核心演算法要做的,是從「抓出車框」到「算出旅程」的全部過程,對應前面的第一到第三點:
第四點的前兩個問題:店太多,工程師不夠用。除非我們無限徵才 (有興趣也歡迎跟我們聯絡!),若工程師每一間店都親自調整,很明顯不合理。
Day 15 會講我們怎麼把工程師腦袋裡的調整知識,一層一層封裝成工具和流程,讓不是 ML 工程師的夥伴也能順利完成大部分調校工作,還有我們在這條路上踩了哪些坑。
第四點的第三個問題:「準」是跟誰比?
標準答案以往都是靠人工標記:請標註員看影片,標出每台車在不同狀態的時間戳記。但標註員也不是 24 小時都在工作,人都會累會恍神,標記品質本身就有變異,反覆檢查又會耗費大量人力資源。
於是我們做了車輛旅程生成器:一套離線演算法,不用即時、可以用更複雜的模組、可以吃掉大量算力,用它生成高品質的軌跡,當作演算法驗證的標準答案。
Day 16 我們會說明如何製作出屬於我們場域的車輛旅程生成器。
第四點的最後一個問題:上線之後,怎麼在客戶傳訊息說「你們今天給出的數字怪怪的」之前,就先知道自己不準了?
大家對 SLI / SLO 應該很熟,定義一組指標衡量服務健康度,再定義一個目標值,低於目標就觸發告警。我們把同樣思維搬到準確度上,做了 ALI / ALO:Accuracy Level Indicator 和 Accuracy Level Objective,把「這間店今天準不準」變成一個可量測、可監控、可自動觸發修復流程的機制。
Day 17 會講我們怎麼定義這些指標、怎麼在沒有標準答案的情況下,統計錯誤案例,並歸納出可以量化的類型。
如果要用一句話講完這六天:
核心演算法負責看得準,演算法調校平台負責上得快,車輛旅程生成器負責產生標準答案,ALI / ALO 負責上線之後持續把關準確度品質。
ML Team,就是負責把這四塊拼圖拼起來的團隊。
明天開始,旅程就從核心演算法最底層的 Detection 出發!
本系列由 Berry AI 工程團隊出品。更多工程實戰紀錄都在 Berry AI 技術部落格。


 iThome鐵人賽
 看影片追技術