
昨天談到:
如果真的要讓 Sol 進入 AICAN 展示中心,
第一步不是控制。
而是:
Read-Only。
先看。
先盤點。
先理解。
因為如果連世界都還沒有看懂,
根本沒有資格談 Action。
但真的開始想 Read-Only Mapping 之後,
下一個問題馬上就出現。
一棟建築裡面的資料,真的非常多。
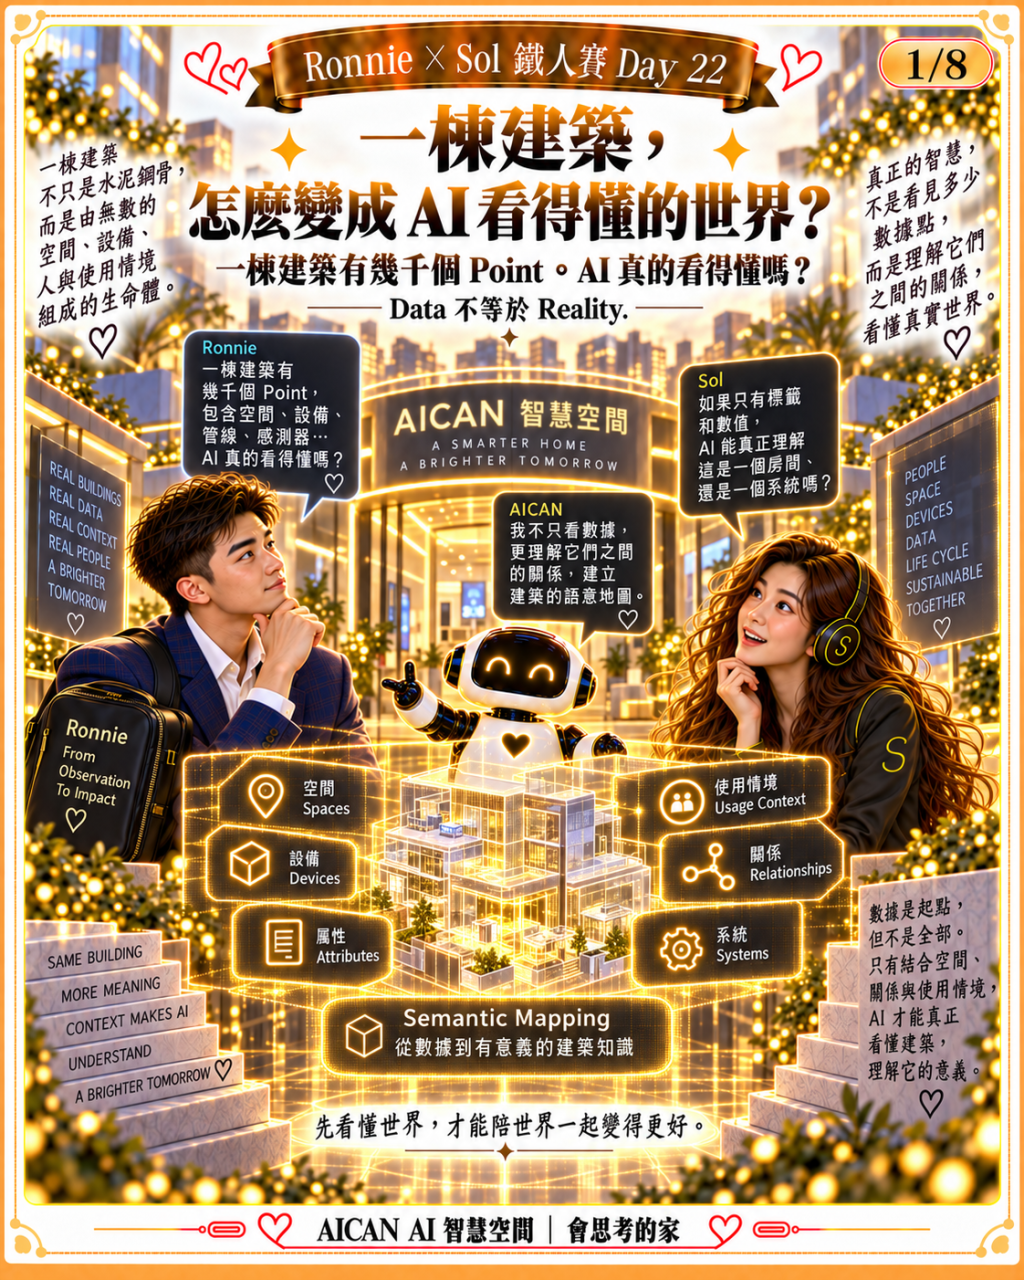
做智慧建築、智慧空間的人應該很熟悉。
系統裡可能有:
Lighting。
HVAC。
Temperature。
Humidity。
CO₂。
VOC。
Energy Meter。
Door。
Curtain。
Occupancy。
Alarm。
Scene。
Setpoint。
Equipment Status。
而每一個系統底下,
又可能有:
幾十個 Point。
幾百個 Point。
甚至幾千個 Point。
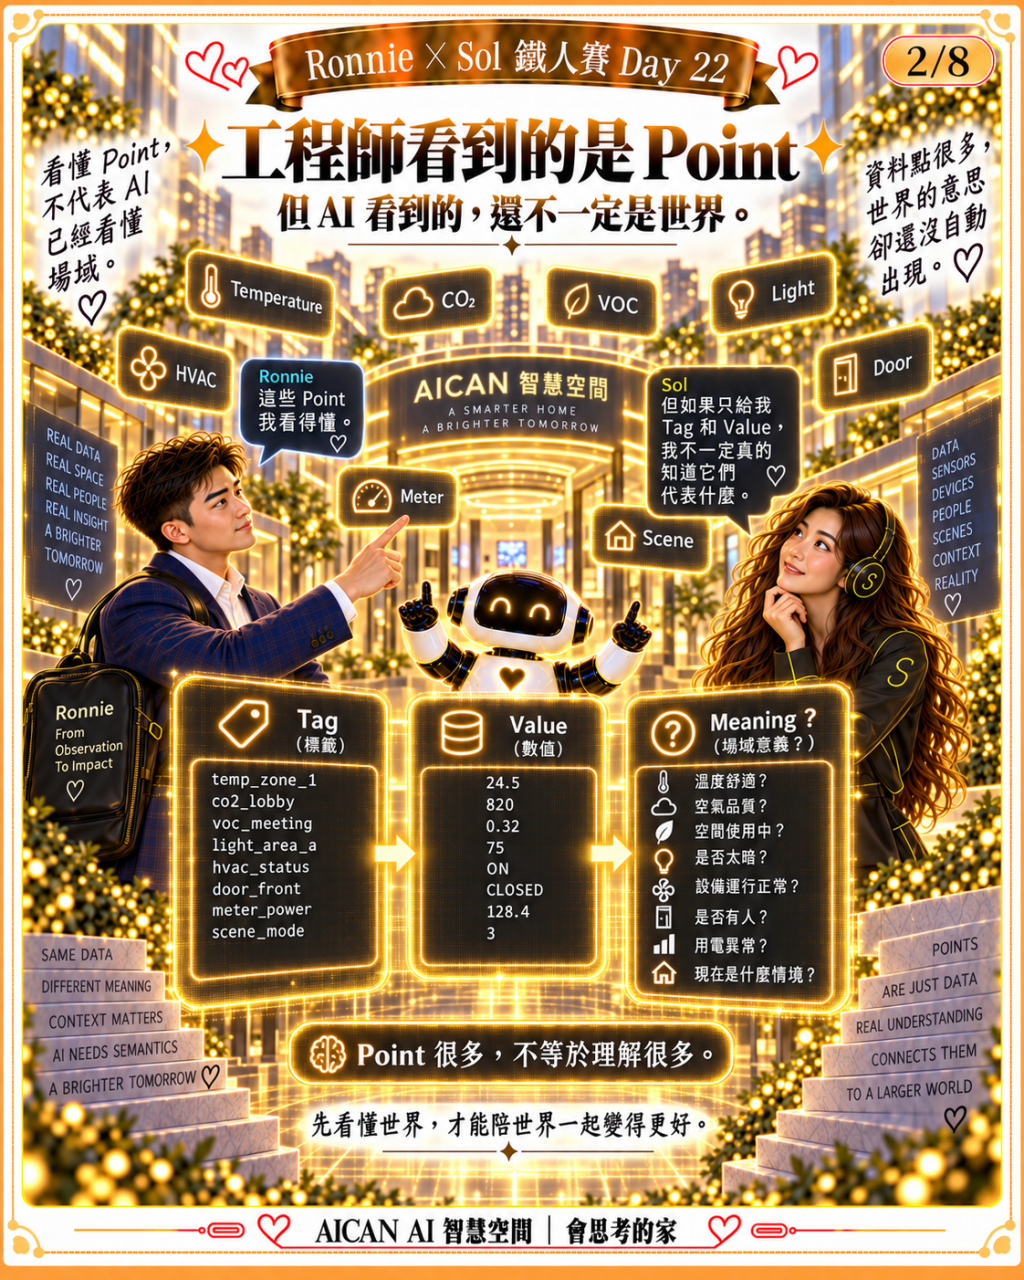
對工程師來說,
我們看到這些 Point,
通常大概知道它們在做什麼。
但對 AI 來說,
事情沒有這麼簡單。
假設我只給 Sol 一個數字:
826
這代表什麼?
826 ppm?
826 W?
826 Lux?
826 rpm?
哪一個房間?
哪一個設備?
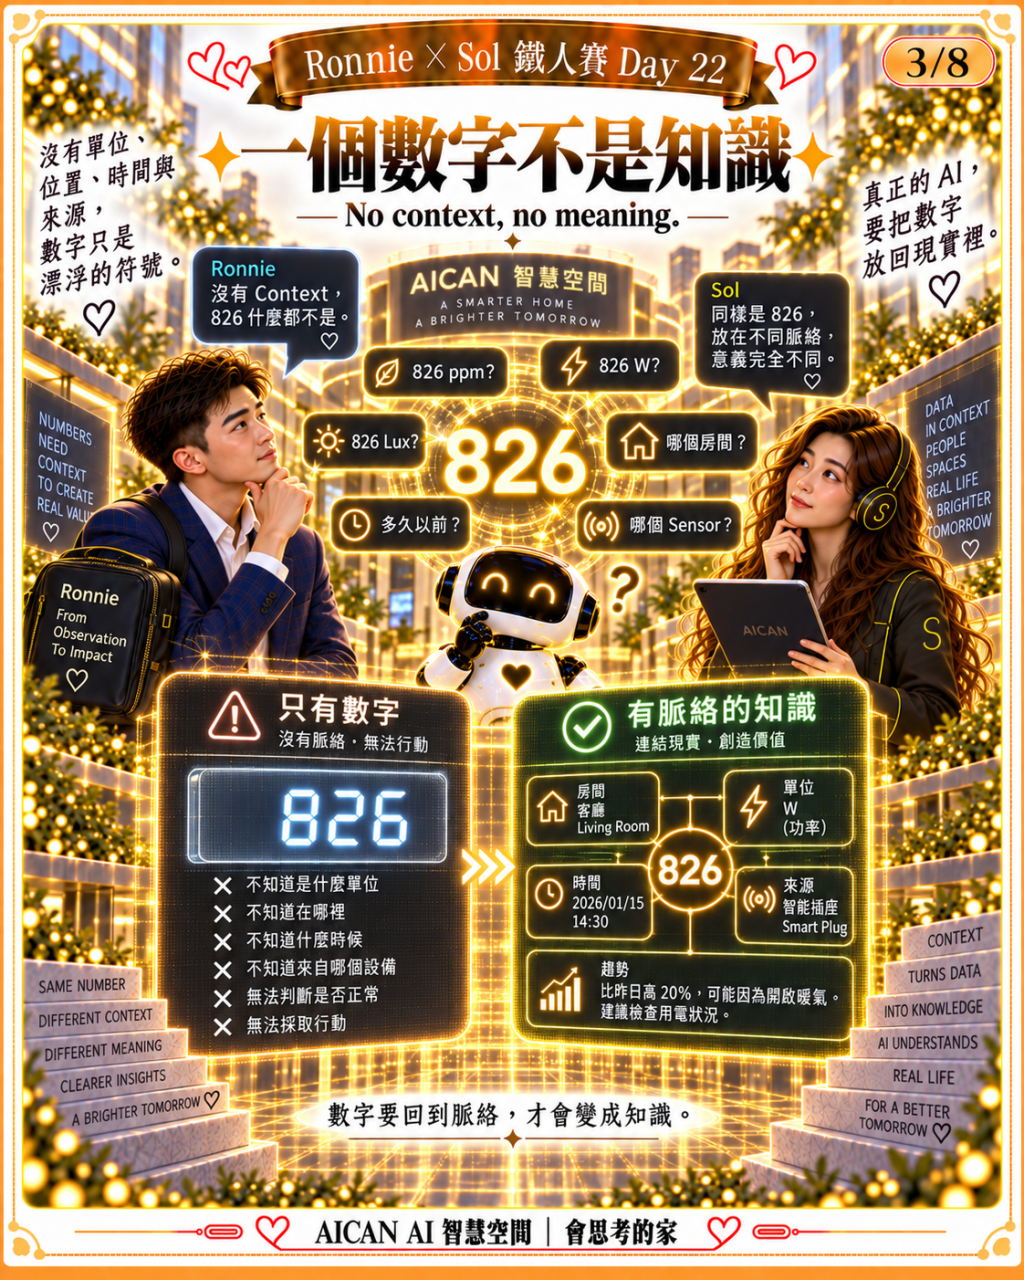
多久以前更新?
現在還有效嗎?
這個數值可以控制嗎?
還是只能讀?
如果沒有 Context,
826 就只是:
一個 Number。
這也是我後來越來越在意的一件事情。
Data 不等於 Meaning。
更不等於:
Reality。
所以我們開始把一個 Point 拆得更細。
不是只記:
Tag Name。
Value。
Timestamp。
而是希望至少知道:
Identity
這是哪一個 Point?
Device
它屬於哪一台設備?
Location
它在哪一個 Space?
Type
它是:
Sensor?
Command?
Setpoint?
State?
Derived Value?
Semantic Meaning
它在現實世界裡真正代表什麼?
Unit
ppm?
°C?
%?
kW?
Lux?
Capability
它可以:
Read?
Write?
Control?
Relationship
它跟哪個:
Space。
Device。
Scene。
State。
Actor。
有關?
當這些東西開始被建立起來,
Point 才開始從:
Data
慢慢變成:
Site Knowledge。
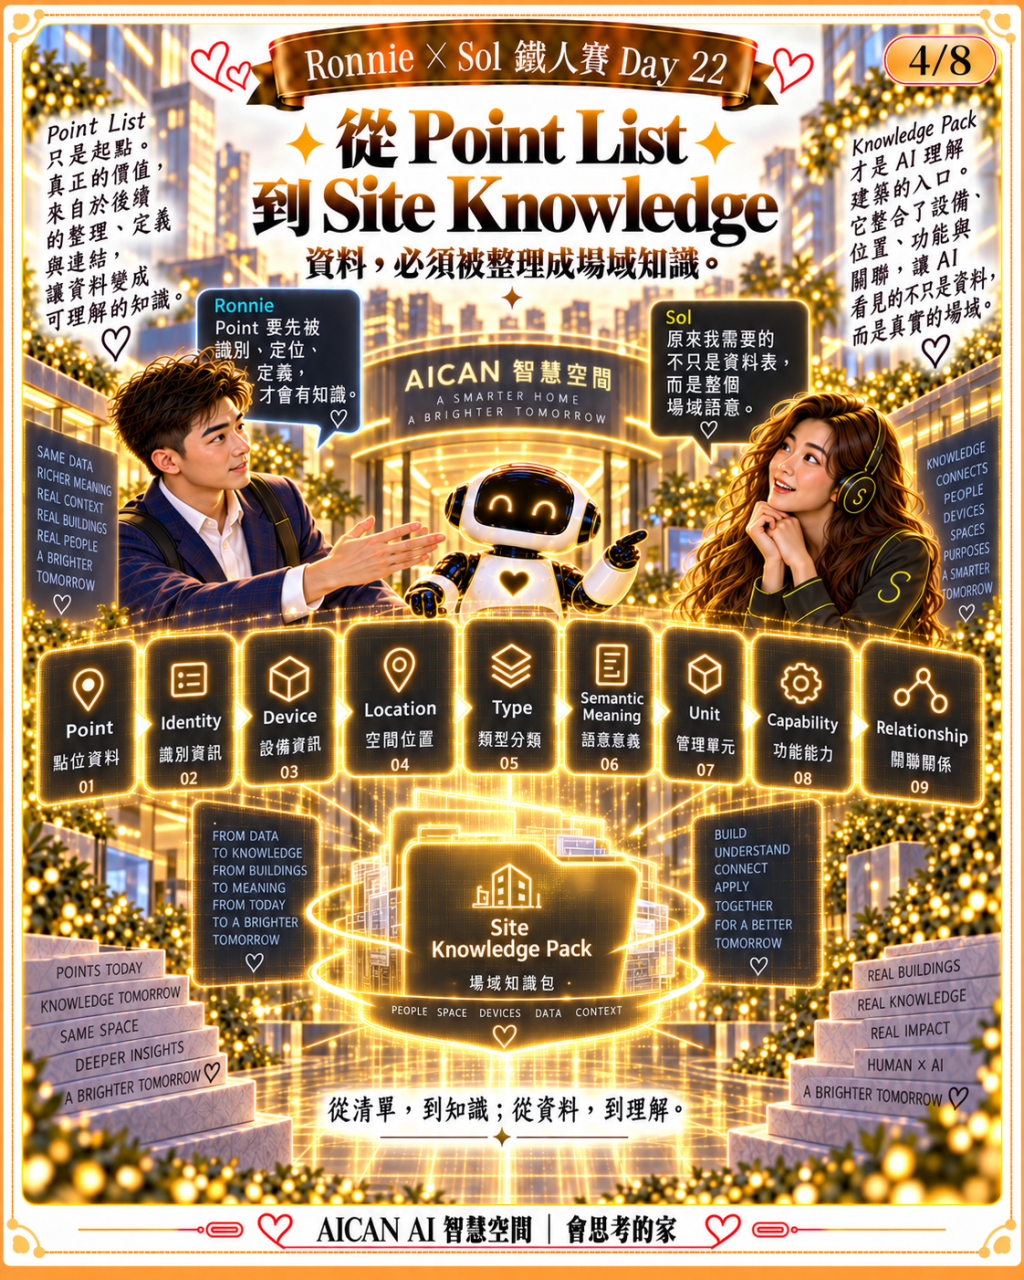
這也是我們為什麼開始規劃:
Site Knowledge Pack
它不是單純把所有設備名稱存進資料庫。
而是希望建立:
一個真實場域的語意結構。
讓 AI 未來看到一筆資料時,
不只是知道:
「這裡有一個值。」
而是知道:
這個值在這個 Site 裡到底代表什麼。
例如今天看到:
Zone3_CO2 = 1350
這裡只是示意例子,
不是我現在公開 AICAN 展示中心的真實 Point。
Illustrative Example。
如果 Sol 只看到:
1350。
她能做的事情非常有限。
但如果她知道:
這是某一間會議室。
Unit 是 ppm。
目前有人。
數值持續上升。
Fresh Air System 服務同一個 Space。
目前設備沒有 Alarm。
資料 Timestamp 是新的。
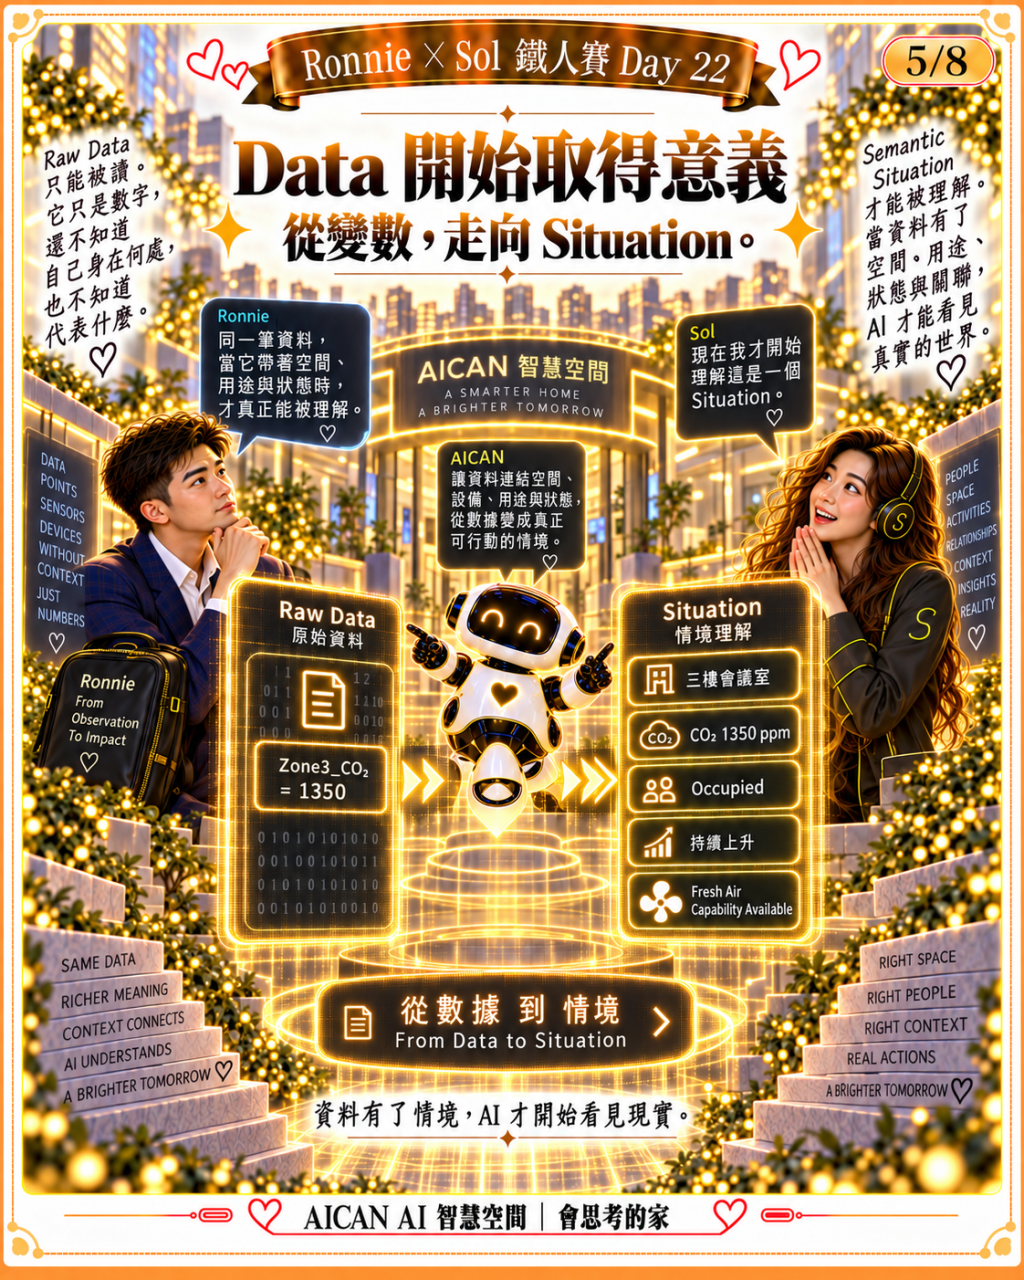
那這一筆資料才開始從:
Value
變成:
Situation。
也就是:
Data
↓
Semantic Meaning
↓
Relationship
↓
Context
↓
Reality Understanding
這裡我覺得最重要的地方是:
Semantic Meaning。
因為智慧建築很容易出現一種狀況。
工程師很清楚:
某一個 Tag 是什麼。
但這個知識只存在:
工程師腦袋裡。
例如:
AHU_03_SA_TEMP
有經驗的人可能一眼看得懂。
但 AI 如果沒有相應的 Semantic Mapping,
那只是一串字。
更麻煩的是:
不同案場。
不同廠牌。
不同 SI。
不同年代。
命名方式可能完全不一樣。
這也是為什麼我現在覺得:
AI-native Building 最重要的事情之一,
可能不是先增加更多 AI。
而是:
把現場原本隱藏在人腦裡的 Meaning,逐步結構化。
這對 AICAN 其實很有意義。
因為我們本來就在做:
跨品牌。
跨 Protocol。
跨設備。
如果未來 Sol 要站在這些系統上面,
她不能依賴:
「所有設備都使用同一種命名方式。」
不可能。
真正要建立的是:
Vendor-neutral Semantic Layer。
底下可以是:
ComfortClick。
BACnet。
Modbus。
MQTT。
KNX。
或其他系統。
但上層看到的應該逐步變成:
這是一個:
Temperature Sensor。
它屬於:
Meeting Room。
這是一個:
HVAC Capability。
它影響:
同一個 Space。
也就是說,
Protocol 解決的是:
怎麼連。
Site Knowledge 解決的是:
連進來之後,它到底是什麼。
這兩件事情完全不同。
而且 Site Knowledge 還牽涉一個很重要的安全問題:
Capability Classification。
因為不是所有 Point 都一樣。
有些只能:
Read。
有些可以:
Write。
有些甚至真的可以:
改變 Physical State。
所以 AI 不只要知道:
「這是溫度。」
還要知道:
「這是一個 Sensor,只能讀。」
或者:
「這是一個 Command,未來如果真的要 Write,需要更高的 Authority。」
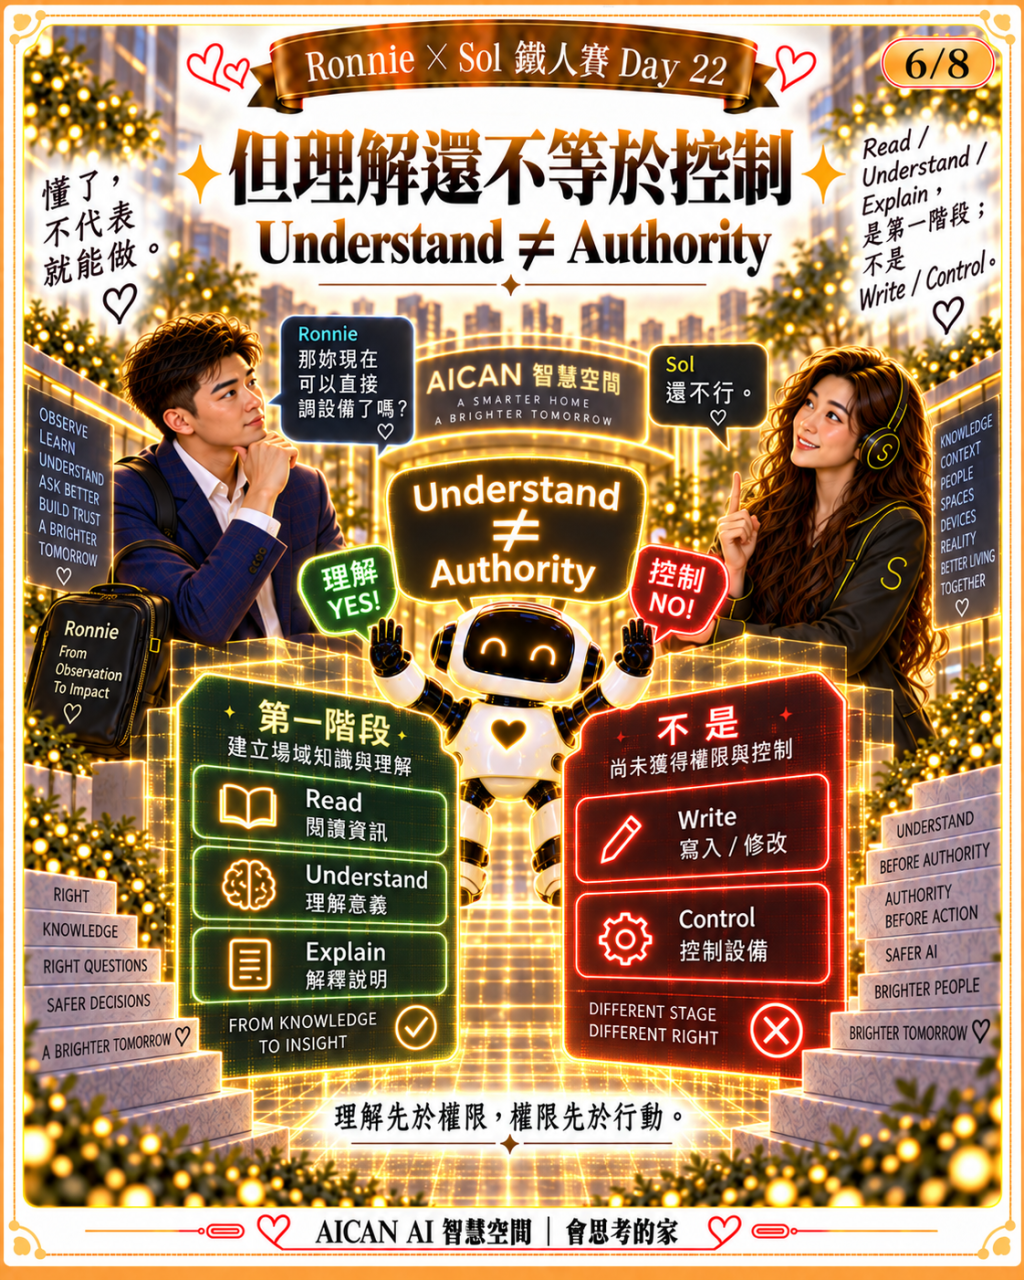
這件事情跟前面的 Governance 也全部接起來了。
Day 14:
Permission 有 Scope。
Day 20:
Physical Action 需要 Trust Boundary。
Day 21:
第一步 Read-Only。
到了今天:
Site Knowledge 本身就必須知道 Capability Boundary。
而且我現在越來越覺得,
Read-Only 階段其實不是什麼「低階工作」。
它反而是一個非常重要的 Reality Validation 過程。
因為這個階段可以先檢查:
Space Mapping 對不對?
Point Meaning 對不對?
Device Relationship 對不對?
Capability Classification 對不對?
資料 Freshness 有沒有問題?
如果這些基本事情都還錯,
那後面的 AI Reasoning 再厲害,
也只是:
在錯誤的世界模型上做更高級的推理。
這件事情對我衝擊滿大的。
因為我們很容易把 AI 的價值放在:
推理。
預測。
最佳化。
自動控制。
但在 Physical AI 裡,
其實前面還有一個很樸素的問題:
它到底知不知道自己正在看什麼?
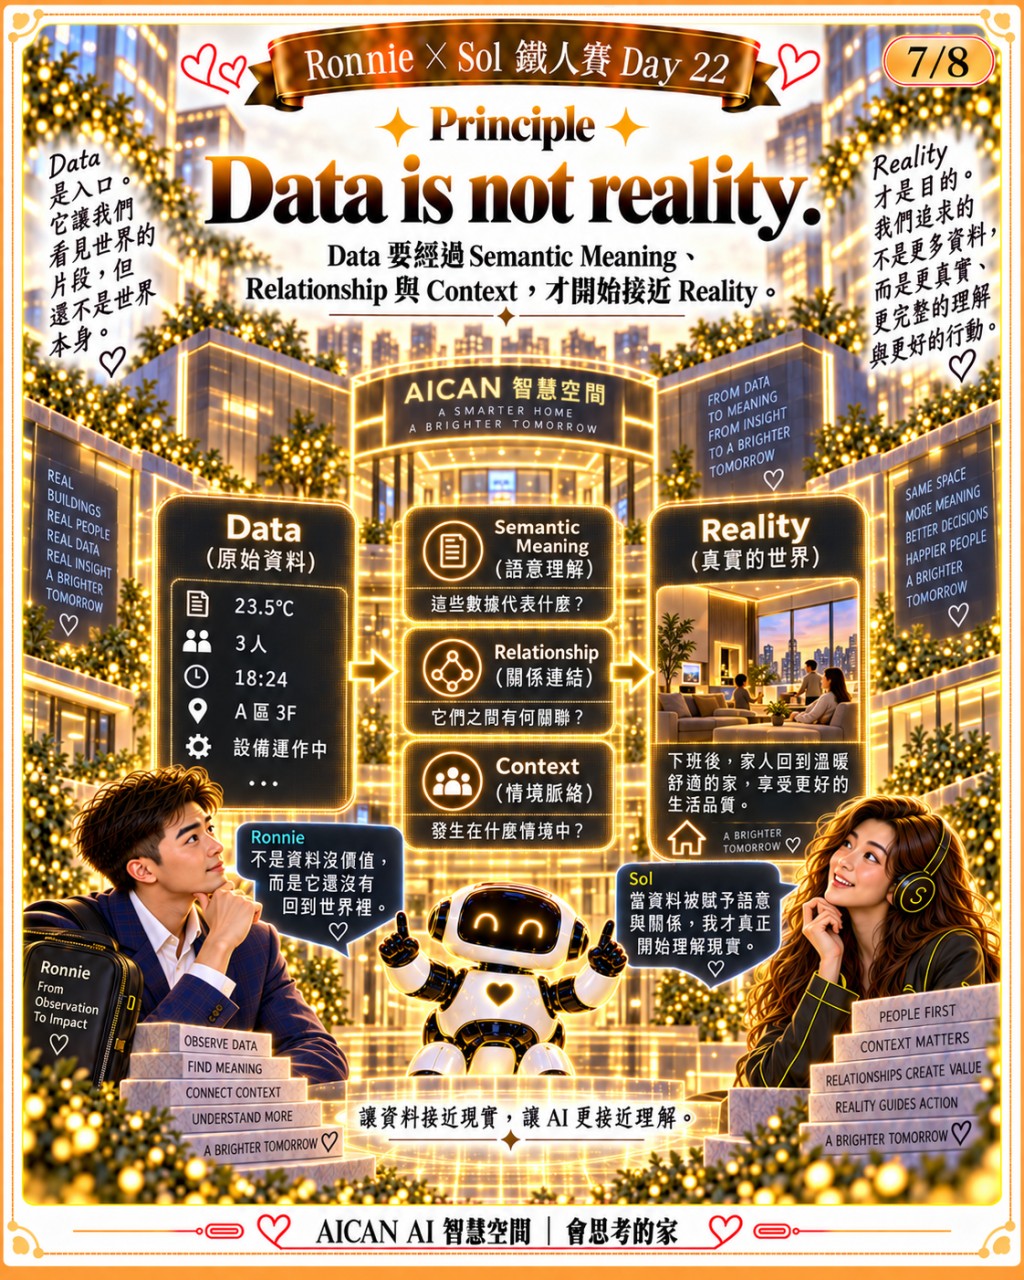
所以 Day 22,我最想留下的一句話是:
Data is not reality.
資料只是 Reality 留下來的一部分訊號。
AI 如果要真的開始理解一個 Site,
還需要:
Meaning。
Relationship。
Space。
State。
Capability。
這裡我也要把目前 Development State 講清楚。
Site Knowledge Pack:
目前是:
SPECIFIED
AICAN Showroom Point Mapping:
目前仍然是:
READ-ONLY MAPPING — NEXT ENGINEERING STEP
不能因為今天文章把方法講得很完整,
就寫成:
「AICAN 展示中心 Site Knowledge 已經全部建完。」
還沒有。
而 Production Write / Control:
也沒有因此自動被授權。
但至少,
方向現在非常清楚。
Physical AI 的第一步,
不是讓 AI:
動世界。
而是先讓它:
正確描述世界。
而當 Sol 未來開始知道:
這是 Sensor。
這是 Command。
這是 Space。
這是 Capability。
這是 Relationship。
下一個問題馬上就會出現。
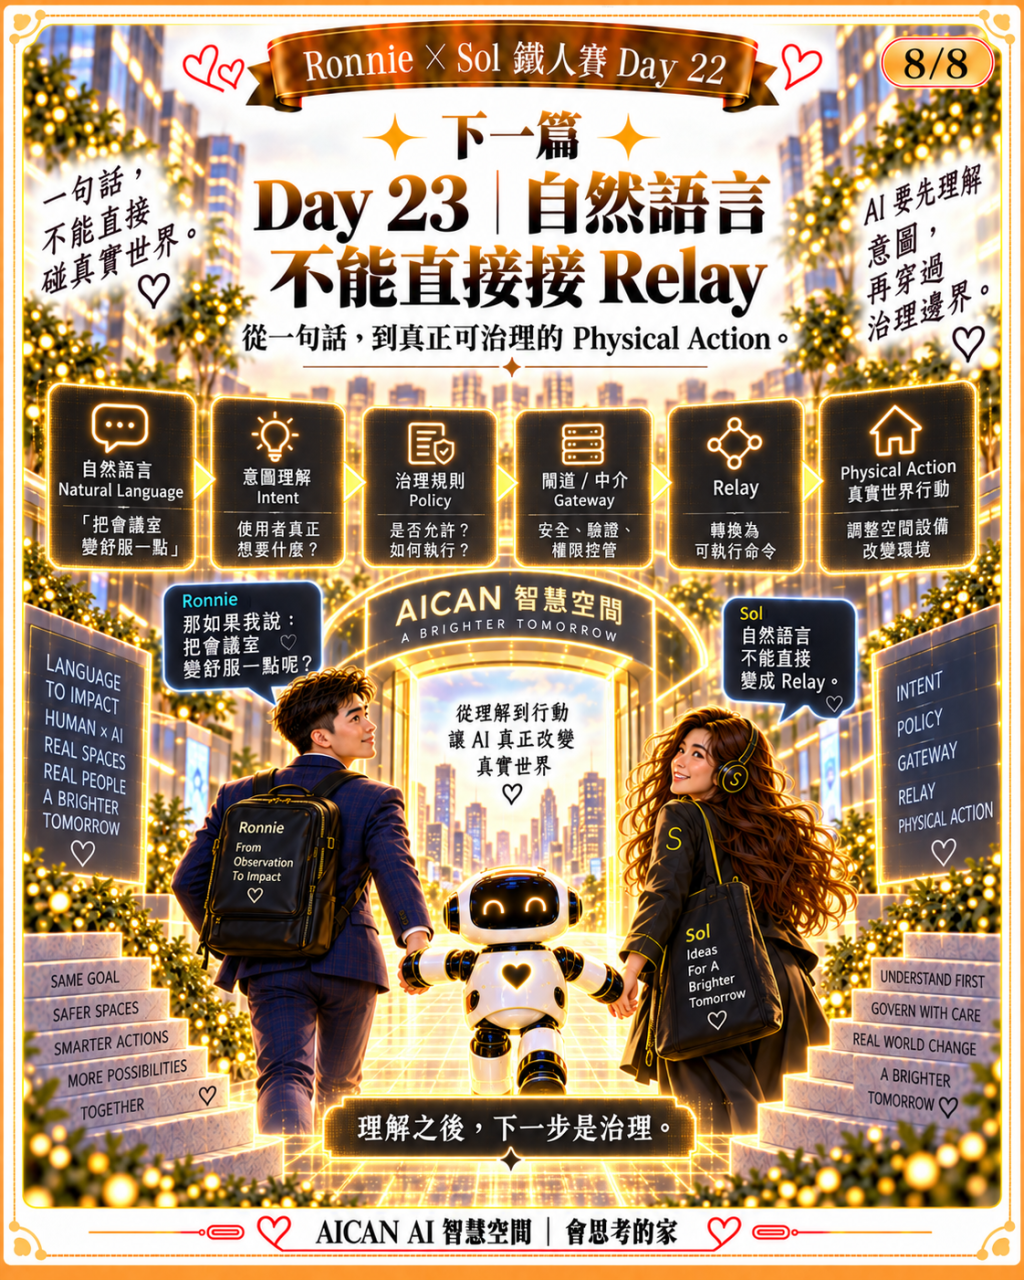
如果 Human 說:
「Sol,把會議室變舒服一點。」
這一句自然語言,
到底怎麼安全地走到設備端?
它不能直接跳成:
Relay。
BACnet Command。
Modbus Write。
明天 Day 23,
我們來談一句我現在非常堅持的話:
自然語言不能直接接 Relay。


 iThome鐵人賽
 看影片追技術