
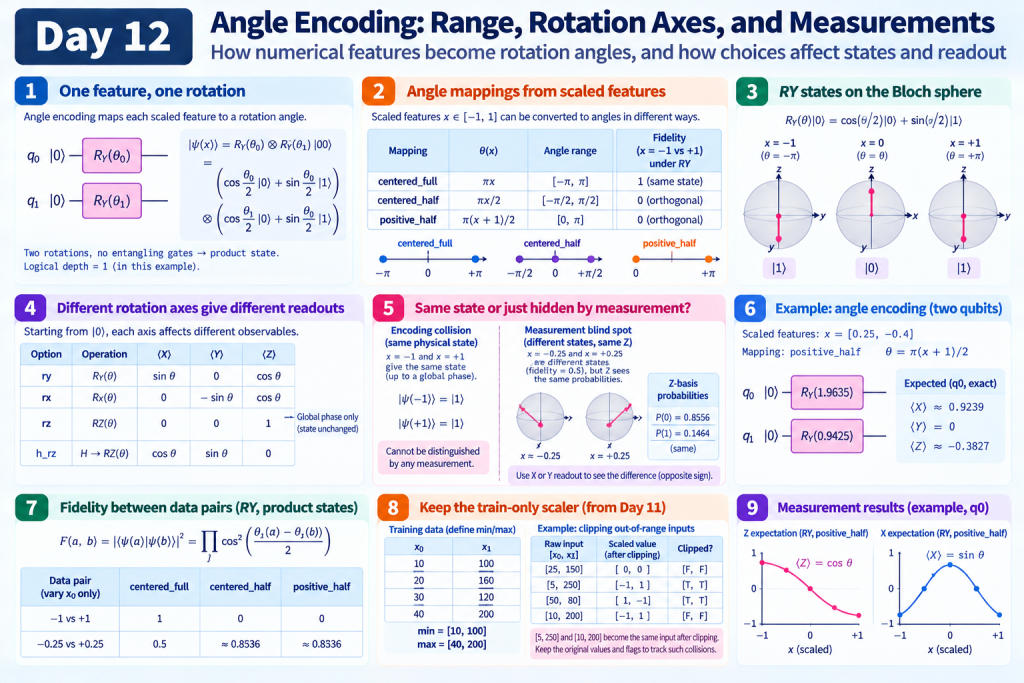
Day 11 用 θ = πx 把縮放後的特徵轉成角度,也看到 −1 與 +1 可能變成同一個物理態。今天固定同一份資料與同一把「只看訓練集」的縮放尺,改動三件事:角度怎麼映、繞哪一軸轉、從什麼初始態出發,看狀態與讀出會怎麼變。
用音量旋鈕打比方:把數字刻在旋鈕上,不保證兩個刻度真的對應兩種聽得見的差別。刻度範圍太寬,兩端可能繞回同一點;轉錯軸,或一開始就不在能聽見變化的位置,指針動了你也可能聽不出來。量測方式就像你用哪種耳朵去聽。
實作:angle_encoding.py;單筆示範:demo.py;完整實驗:experiment.py。本日沒有訓練權重。
Day12 keeps Day11's train-only scaler and varies angle mappings, rotation axes, and initial states for two-feature angle encoding. Fidelity tables and Bloch expectations separate encoding collisions from readout blind spots. NumPy and CUDA-Q checks verify the circuits without claiming classifier accuracy, encoding rankings, or QPU results.
角度編碼把資料當成量子閘的旋轉角度。單一量子位元的狀態可用布洛赫球想像成球面上的一點;RX、RY、RZ 分別繞 x、y、z 軸轉。
CUDA-Q 的慣例是 R_P(θ) = exp(−iθP/2),角度用弧度。[D5] P 是 X/Y/Z;i 滿足 i² = −1;π 是半圈。最簡單的兩個特徵:
q0: |0⟩ ──RY(θ0)──
q1: |0⟩ ──RY(θ1)──
@cudaq.kernel
def feature_map(q: cudaq.qview, angles: list[float]):
    for i in range(2):
        ry(angles[i], q[i])
qview 操作已建立的位元;list[float] 是浮點數清單。這裡沒有連接兩個位元的閘,結果是乘積態:能拆成兩個獨立狀態。
|ψ(x)⟩ = [cos(θ0/2)|0⟩ + sin(θ0/2)|1⟩]
       ⊗ [cos(θ1/2)|0⟩ + sin(θ1/2)|1⟩]
⊗ 是張量積。兩個特徵、兩個旋轉,理想上可平行,邏輯深度為 1。若改成先 H 再 RZ,深度變 2。這是本例結構計數,不含硬體繞線或編譯合併後的成本,也不能推成所有資料載入方式的結論。
縮放器仍只用訓練資料訂最小/最大值;保留資料越界依 Day 11 政策截斷並留旗標。縮放後的 x 落在 [-1, 1],之後再選怎麼變成角度:
| 命令列選項 | θ(x) | 角度範圍 | RY 下 −1 與 +1 的保真度 |
|---|---|---|---|
centered_full |
πx | [−π, π] | 1:相同物理態 |
centered_half |
πx/2 | [−π/2, π/2] | 0:正交(可完全區分) |
positive_half |
π(x+1)/2 | [0, π] | 0:正交 |
保真度(fidelity)衡量兩個狀態有多像:1 表示相同物理態,0 表示正交。它不是分類準確率。
端點比較只改第一個特徵:[-1, 0] 與 [1, 0]。預設示範改用 positive_half,是為了展示 Z 讀出隨 x 單調變化;Day 9–11 既有介面沒有改。這不是用分類成績挑出來的最佳設定。
scaler = fit_scaler(train)
scaled, clipped = transform(holdout, scaler)
angles = to_angles(scaled[0], mapping='positive_half')
to_angles 只接受已縮放的兩個特徵;拒絕無效數值、無限大、越界或形狀錯誤。不要把原始 [25, 150] 直接丟進去,也不要把已經是弧度的數再乘一次 π。低階的 validate 可接受範圍外的有限角度,以保留旋轉的週期性。
對本日這種 RY 乘積態,兩筆資料的保真度可寫成:
F(a,b) = |⟨ψ(a)|ψ(b)⟩|²
       = ∏_j cos²((θ_j(a)−θ_j(b))/2)
a、b 是兩筆資料;∏ 表示各特徵貢獻相乘。只改 x0 時:
| 資料配對 | centered_full | centered_half | positive_half |
|---|---|---|---|
| −1 與 +1 | 1 | 0 | 0 |
| −0.25 與 +0.25 | 0.5 | 約 0.853553 | 約 0.853553 |
兩種「半範圍」映射只差共同角度偏移,所以配對保真度相同,但讀出不同。RY 的 Z 期望值是 cos θ:centered_half 下正負 x 仍可能得到相同 Z;positive_half 在 x ∈ [−1, 1] 上嚴格遞減(x 越大,理論 Z 越小)。精算 Z 能區分本例單一縮放特徵,但有限次量測仍有估計誤差,不能當成無限精度還原。
任何角度策略都救不回 Day 11 截斷已經弄丟的差異。改映射,與修復原始資料損失,是兩件事。
從 |0⟩ 出發,各軸讀出不同:
| 選項 | 操作順序 | ⟨X⟩ | ⟨Y⟩ | ⟨Z⟩ |
|---|---|---|---|---|
ry |
RY(θ) | sin θ | 0 | cos θ |
rx |
RX(θ) | 0 | −sin θ | cos θ |
rz |
RZ(θ) | 0 | 0 | 1 |
h_rz |
先 H,再 RZ(θ) | cos θ | sin θ | 0 |
直覺:
|0⟩ 做 RZ,只轉出整體相位(所有振幅乘同一個長度為 1 的複數)——物理態沒變,角度怎麼改都一樣|0⟩ 變成 |+⟩ = (|0⟩+|1⟩)/√2,再 RZ,角度才進入相對相位(同一個狀態裡,不同振幅的方向差)h_rz 的矩陣順序是 RZ(θ) @ H @ |0⟩,不要寫反。實驗對每個設定算 q0 的 X/Y/Z,並核對完整兩位元狀態,因此 q1 也在正確性檢查內。RX 的 Y 為負號,符合上述旋轉定義;測試用 Day 3 矩陣獨立核對。
主控端檢查輸入並安排執行;量子核心程式描述電路。共用子函式 prepare(q, angles, axis) 把軸的字串編成整數:0=RY、1=RX、2=RZ、3=H→RZ。不支援的選項在主控端拒絕。
encoded 只準備狀態,給 get_state/observe 用;measured 共用 prepare,再加 mz(q0)、mz(q1)。狀態用 State.amplitude('00') 等標籤取出,順序明確為 |q0 q1⟩。
angles = to_angles([0.25, -0.4], 'positive_half')
_, axis_code = validate(angles, 'ry')
value = cudaq.observe(encoded, cudaq.spin.z(0),
                      angles, axis_code, shots_count=-1).expectation()
文件另有 cudaq.contrib.angular_encode;本日明寫閘順序,方便看清 H 與 RZ,沒有依賴該輔助函式。[D5]
沿用 .venv;固定依賴見 requirements-day12.txt。
source .venv/bin/activate
OMP_NUM_THREADS=1 python articles/day12/demo.py
OMP_NUM_THREADS=1 python articles/day12/demo.py --features -0.25 0 --mapping centered_half --axis rx
OMP_NUM_THREADS=1 python articles/day12/demo.py --axis h_rz --backend nvidia

OMP_NUM_THREADS=1 python articles/day12/experiment.py
OMP_NUM_THREADS=1 python articles/day12/experiment.py --backend nvidia
預設示範的縮放後特徵是 [0.25, -0.4],positive_half 角度約 [1.963495, 0.942478]。RY 下 q0 預期約 X≈0.923880、Y=0、Z≈−0.382683。
每個後端實驗包含:
positive_half/RY 各 1,000 次 Z 基底抽樣結果:predictions.json、pairs.json、summary.json、angle_sweep.csv、預設 RY 的 circuit.txt。目錄為 results/day12/<backend>/;可用 --output-dir /tmp/day12-check 另存。
OMP_NUM_THREADS=1 python -m unittest discover -s articles/day12 -p 'test_*.py' -v
OMP_NUM_THREADS=1 DAY12_TARGET=nvidia python -m unittest discover -s articles/day12 -p 'test_*.py' -v
七個測試涵蓋:角度端點與錯誤輸入、Day 11 相容性、資料配對保真度、布洛赫符號、各軸複數態、RZ 與 H→RZ 差異,以及 positive_half 的 Z 單調性。完整數字見 結果紀錄。
這是無雜訊模擬器上的表示與正確性實驗:縮放範圍、角度映射、旋轉軸、初始態與讀出分開核對;保真度與期望值表用來區分編碼碰撞與量測盲點。換映射也救不回截斷損失。完整狀態與精算期望值 ≠ QPU 的直接輸出。沒有分類器、沒有訓練、沒有編碼效能排名,也沒有 GPU 加速宣稱。
下一篇 Day 13 改看振幅編碼的正規化與狀態準備。
[D5] NVIDIA CUDA-Q Python API:角度編碼與 Pauli 旋轉閘慣例。查閱日期 2026-09-06,實際 CUDA-Q 0.15.1。映射、布洛赫表與保真度公式由 Day 3 閘矩陣推導並測試;索引見 REFERENCES.md。
[N3] Seungcheol Oh et al. “Fourier Analysis Perspective on Quantum Neural Networks.” Communications Physics 9, 176 (2026);觀點論文。原始來源;完整書目。
Tip: 本章比較角度映射;延伸閱讀可從輸出隨輸入變化的週期,理解縮放範圍與旋轉操作為何會影響哪些資料仍可區分。


 iThome鐵人賽
 看影片追技術